TER-MAAT-398–12 ans90 minAvancé
Suiveur de ligne
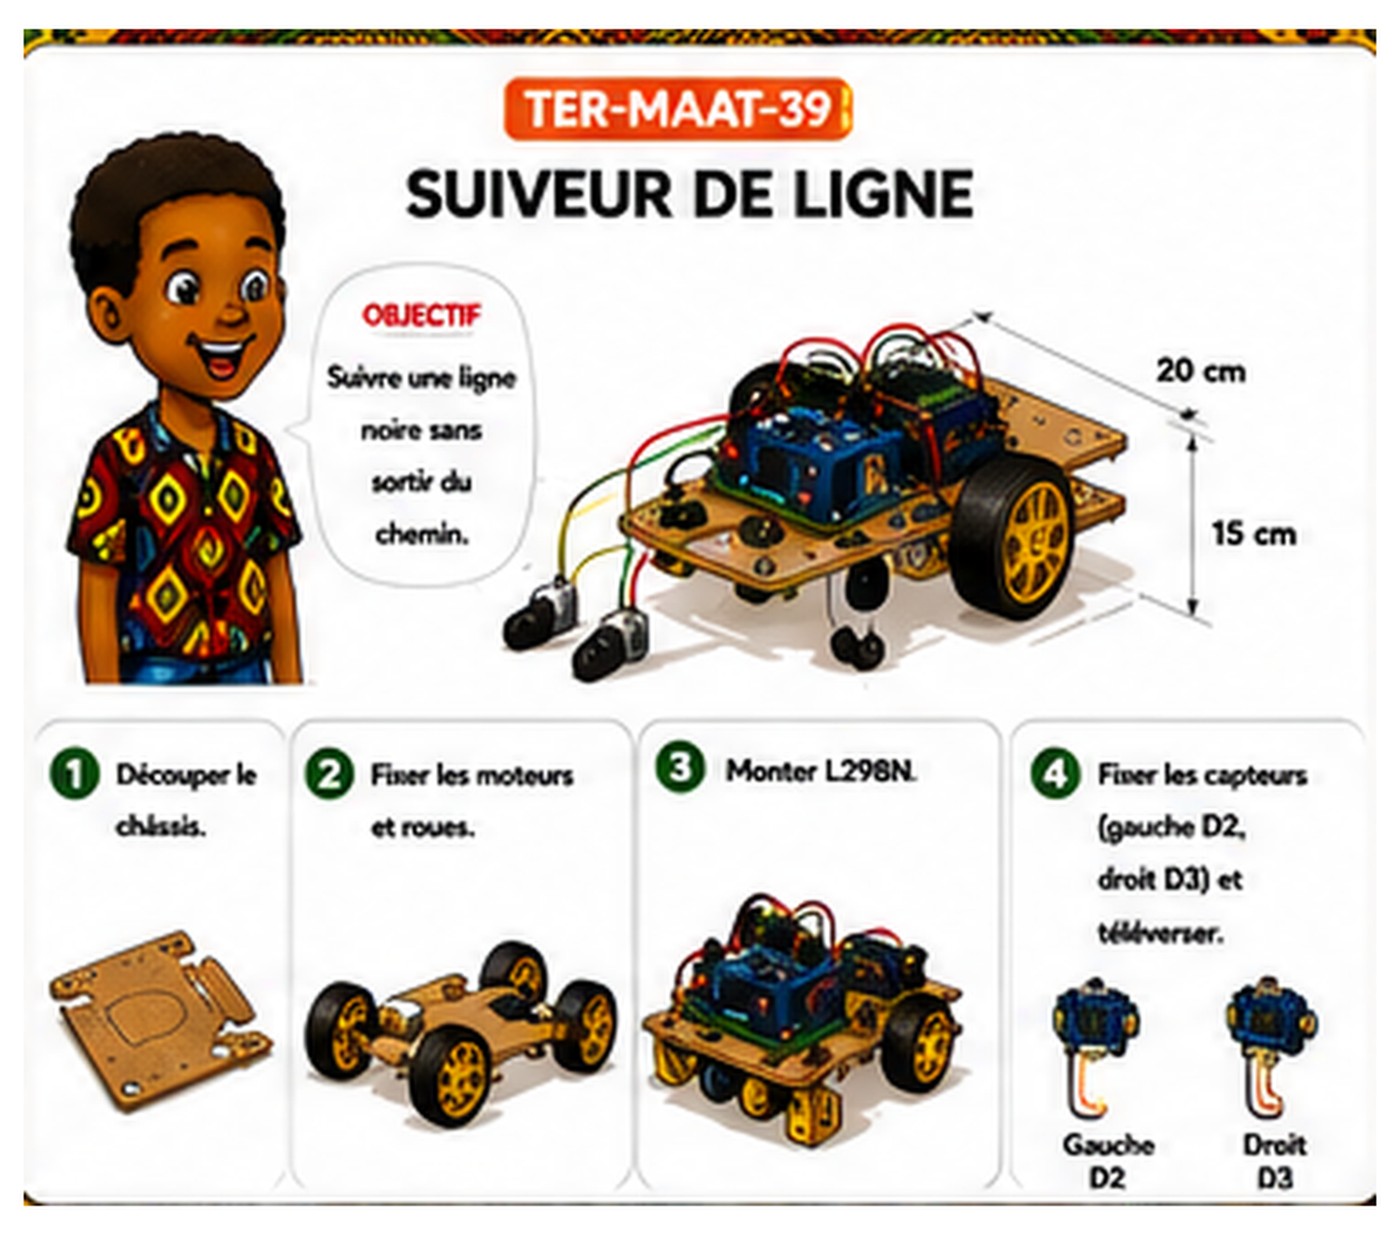
Objectif : Suivre une ligne noire sans sortir du chemin.
Matériel
- Carton
- 2 moteurs + roues
- Arduino
- Driver L298N
- 2 capteurs IR
Étapes
- Découper le chassis
- Fixer les moteurs et roues
- Monter L298N
- Fixer les capteurs (gauche D2, droit D3) et tester
📐 Dimensions (châssis)
| Châssis (carton) | 20 × 12 cm |
| Roue (kit 2 moteurs) | Ø 5 cm |
| Écartement des 2 capteurs | 6 cm |
| Support des capteurs IR (carton) | 10 × 4 cm |
✂️ Sens de coupe
- Découper le châssis en carton (20 × 12 cm)
- Découper le support avant des capteurs IR (10 × 4 cm)
- Percer 2 trous Ø 0,8 cm espacés de 6 cm dans le support pour les capteurs
📦 Sens de pliage
- Plier légèrement le support des capteurs vers le sol (env. 30°) pour les rapprocher de la ligne
💡 Astuce : Le noir absorbe la lumière des capteurs IR, le blanc la renvoie : le robot compare ses 2 capteurs gauche et droit et tourne pour rester sur la ligne.
🖨️ Imprimer le gabarit (PDF)🤖