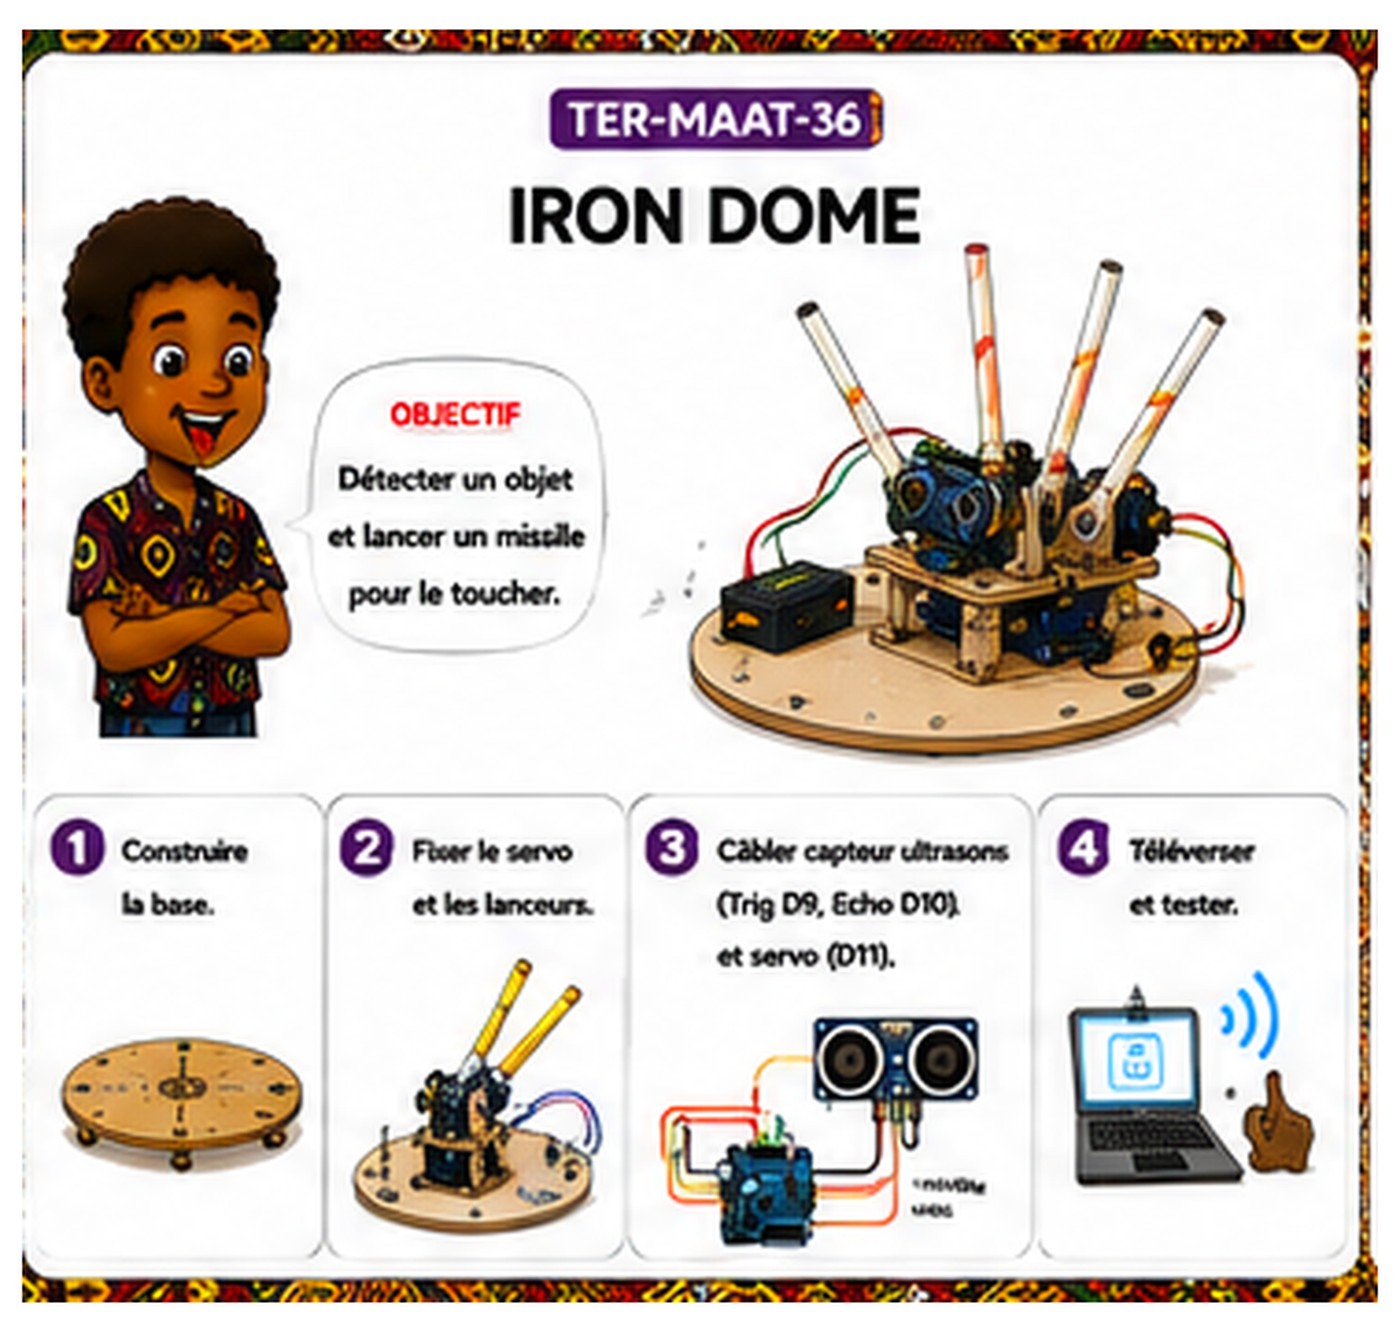
TER-MAAT-369–12 ans90 minAvancé
Iron Dome
Objectif : Détecter un objet et lancer un projectile pour le toucher.
Matériel
- Carton
- Servo
- Lanceurs
- Capteur HC-SR04
- Arduino
Étapes
- Construire la base
- Fixer le servo et les lanceurs
- Câbler capteur ultrasons (Trig D9, Echo D10) et servo (D11)
- Téléverser et tester
📐 Dimensions (châssis)
| Socle (carton) | 20 × 15 cm |
| Bras du lanceur (carton) | 18 × 4 cm |
| Support du capteur HC-SR04 (carton) | 6 × 4 cm |
✂️ Sens de coupe
- Découper le socle en carton (20 × 15 cm)
- Découper le bras porte-lanceur (18 × 4 cm)
- Découper un petit support pour le capteur à ultrasons (6 × 4 cm)
💡 Astuce : Le capteur à ultrasons mesure la distance de l'objet qui approche ; quand il est assez près, le servo fait basculer le lanceur : détecter puis réagir.
🖨️ Imprimer le gabarit (PDF)🤖