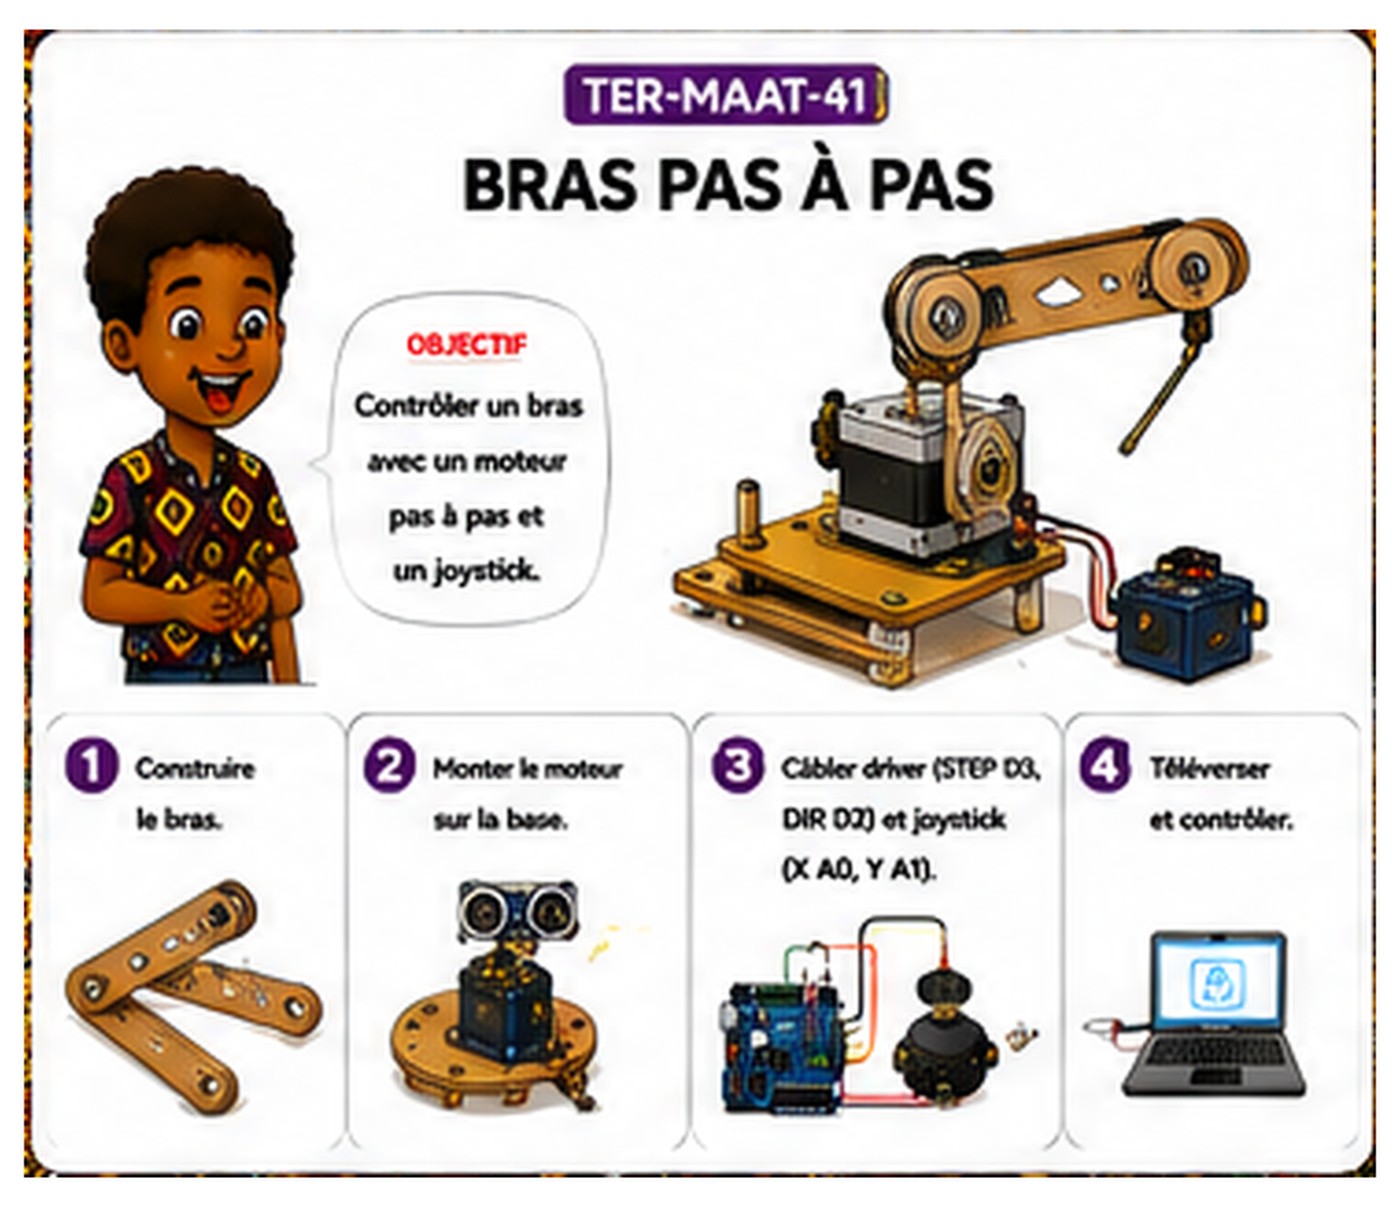
TER-MAAT-419–12 ans90 minAvancé
Bras pas à pas
Objectif : Contrôler un bras avec un joystick.
Matériel
- Carton
- Moteur pas-à-pas
- Driver DRV8825
- Joystick
- Arduino
Étapes
- Construire le bras
- Monter le moteur sur la base
- Câbler DRV8825 (STEP/DIR) et joystick (X A0, Y A1)
- Téléverser et contrôler
📐 Dimensions (châssis)
| Bras (carton) | 18 × 4 cm |
| Socle (carton) | 15 × 15 cm |
| Passage de l'axe du moteur | Ø 0,5 cm |
| Support du moteur pas-à-pas (carton) | 6 × 6 cm |
✂️ Sens de coupe
- Découper le socle en carton (15 × 15 cm)
- Découper le bras (18 × 4 cm)
- Découper le support du moteur pas-à-pas (6 × 6 cm)
- Percer 1 trou Ø 0,5 cm au centre du support pour l'axe du moteur
💡 Astuce : Le moteur pas-à-pas avance par petits pas très précis : plus on pousse le joystick, plus il reçoit d'ordres et plus le bras tourne loin.
🖨️ Imprimer le gabarit (PDF)🤖